Der Beitrag Plan-and-Execute Agents von LangChain (13. Februar 2024) kombiniert einen Planner, der einen mehrstufigen Plan schreibt, mit Executors, die je einen Schritt übernehmen und Werkzeuge aufrufen; ein Re-Planning-Prompt entscheidet anschließend, ob geantwortet oder neu geplant wird. Das Argument gegen einen ReAct-Agenten: schnellere Läufe, weil das große Modell nicht nach jeder Aktion befragt wird, und günstigere Teilaufgaben auf kleineren Modellen. Die Idee geht auf das Plan-and-Solve-Prompting (ACL 2023) zurück.
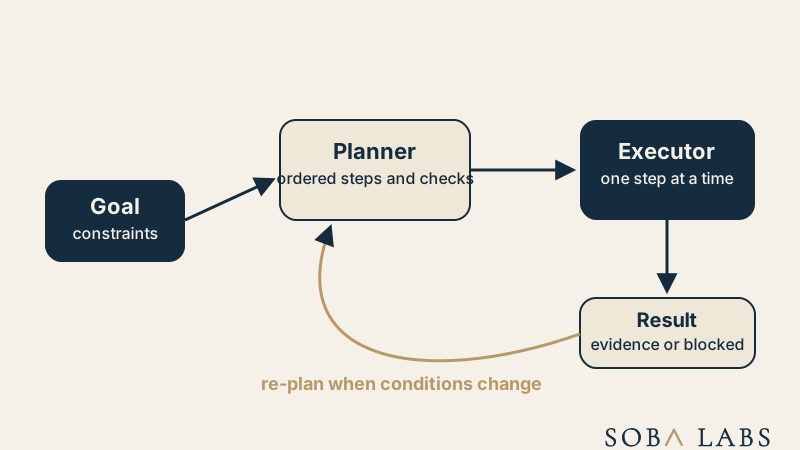
Ein Plan ist eine vorgeschlagene Route, keine Erlaubnis für einen Executor, weiterzumachen, nachdem sich die Lage geändert hat.
Was liefert der Planner?
Schritte, jeweils mit einem beabsichtigten Ergebnis, den benötigten Eingaben und einer Bedingung, die festlegt, wann der Schritt erledigt ist. Der Plan sollte sichtbarer Zustand sein und nicht Fließtext in einem Prompt, damit er vor der Ausführung geprüft und nach einer Unterbrechung fortgesetzt werden kann. Der Planner besitzt die Reihenfolge; der Executor besitzt den Nachweis für jeden Schritt. Ein Orchestrator-Worker-Pattern teilt Arbeit für parallele Aufgaben auf dieselbe Weise, und ein Supervisor Agent verteilt dynamisch, wenn der nächste Worker davon abhängt, was zurückkam.
Wie bleibt der Executor begrenzt, und wann plant er neu?
Der Executor bekommt einen Schritt, die Werkzeuge dafür und die Ausgabe, die er zurückgeben muss. Er definiert das Ziel nicht neu und springt nicht voraus. Er liefert ein Ergebnis, seinen Nachweis und einen Status (abgeschlossen, blockiert, Freigabe nötig), sodass ein schlechtes Ergebnis ein Ausführungsproblem ist und ein falscher Schritt ein Planungsproblem. Neu geplant wird auf Basis des beobachteten Zustands, wenn eine Voraussetzung scheitert oder ein Werkzeug Unerwartetes liefert, nie auf Basis der Sicherheit des Modells. Die kleinste sinnvolle Neuplanung ist oft ein einzelner geänderter Schritt, kein neuer Plan. Speichern Sie den Plan und die Nachweise je Schritt mit Durable Execution, damit ein Retry keine Aktion wiederholt, und geben Sie die Kontrolle über eine ausdrückliche Agent-Übergabe zurück.
Wie nutzen wir das Planner-Executor-Pattern bei Soba Labs?
Der Großteil unserer Agentenarbeit läuft zuerst planend, dann ausführend, und wir prüfen den Plan, bevor ein Executor danach handelt:
- Ein zweiter Agent prüft jeden Plan, bevor es ein Mensch tut. In einem Kunden-Sprint enthielt eine von einem einzelnen Agenten entworfene Spezifikation eine Funktion, die die API des Kunden gar nicht hatte, und eine Aufgabe, ein Feld zu bauen, das es schon gab; ein schreibgeschützter Verifier mit den echten Dokumenten, Schemas und dem echten Code prüft heute jeden Plan zuerst.
- Die Abschlussbedingung muss ausführbar sein. Sieben von neun Tickets in einem Projekt nannten ein Test-Gate, das niemand ausführen konnte; deshalb führen wir jedes genannte Gate heute einmal auf unverändertem Code aus, bevor wir es akzeptieren.
- Die Ausgabe des Planners wird geprüft, nicht blind übernommen. Der Planungsagent hinter unserem Blog schlägt drei bewertete Themen vor und schreibt nichts, und jeder von ihm vorgeschlagene Glossar-Link muss bei einer Live-Anfrage 200 liefern, bevor er verwendet wird.
- Der Executor hat einen Circuit Breaker: Scheitert dieselbe Korrektur etwa dreimal, markiert er die Aufgabe als blockiert und macht weiter.
Was ein Executor tatsächlich getan hat, lesen wir aus seiner Agent-Trajektorie.
Wann ist das Pattern die falsche Wahl?
Planung bringt einen zusätzlichen Modellaufruf, mehr Zustand und einen Plan, der veralten kann. Sie lohnt sich bei Aufgaben mit voneinander abhängigen Stufen, Freigabe-Gates, teuren Aktionen oder Prüfpflichten. Eine kurze Aufgabe mit unklarem Weg passt besser zu einer ReAct-Schleife. Ändern sich die Schritte nie, programmieren Sie den Workflow lieber fest: Wie wir in Deep agents in production (auf Englisch) argumentieren, sollte ein Workflow, den man an einem Whiteboard zeichnen kann, genau als diese Zeichnung umgesetzt werden.